



- HOME

- 제품소개

- 제품솔루션

- 임베디드·안드로이드 솔루션
-
-

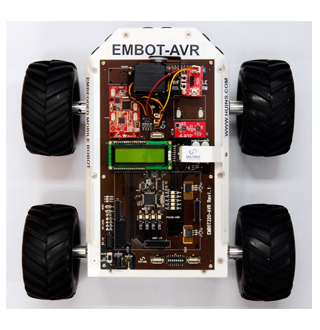
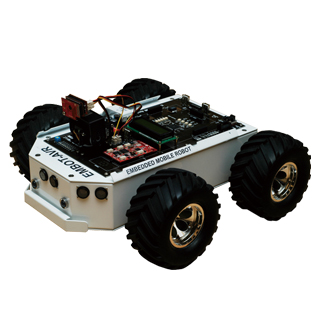
EMBOT-AVR은 8비트 마이크로프로세서 (ATmega2560)
기반 Wheeled Mobile Robot 플랫폼으로 Embot-VR에 탑재된
여러가지 센서를 이용하여 주변환경을 인식하며,
지능형 로봇 구현이 가능합니다.
EMBOT-AVR은 Mobile Robot 제어를 위한 Firmware-API
함수를 제공하며, 제공되는 API 함수를 이용하면 빠른 시간
안에 지능형 로봇의 어플리케이션 구현이 용이합니다.
EMBOT-AVR은 하나의 로봇 플랫폼으로 다양한
로봇 응용이 가능합니다.
임베디드 Image & Color 센서가 장착되어 AVR기반에서도
Image Processing이 가능하며, 이를 응용하여 얼굴인식
및 사물인식이 가능합니다.
-
| EMBOT 제품군은 하나의 로봇 플랫폼으로 마이크로 컨트롤러, 임베디드 시스템, USN 시스템 을 유기적으로 연동하여 모터제어, 센싱 데이터 수집, 이미지 처리, 무선통신 등의 기능을 수행하는 지능로봇을 위한 통합 솔루션을 제공합니다. |
Embot 제품군 요약
EMBOT 제품군의 이용한 연계 수업
실습테마
|
주차 |
실습내용 |
상세내용 |
|
1주 |
타이머를 이용한 헤드라이트 제어 |
ATmega2560의 내부 타이머를 이해하고, 타이머 인터럽트를 발생시켜 EMBOT-AVR의 헤드라이트를 제어 한다. |
|
2주 |
LCD 제어 |
TEXT LCD 제어 루틴을 완성하고 AVR의 기타 상태를 LCD에 출력한다. |
|
3주 |
GPIO를 이용한 스위치 제어 |
ATmega2560의 GPIO 사용을 위한 레지스터 설정을 이해하고 이를 응용하여 스위치를 제어 한다. |
|
4주 |
PWM 제어를 이용한 DC 모터 제어 |
PWM 발생을 위한 각 모드의 동작 특징을 이해하고 이를 응용하여 DC 모터 속도를 제어 한다. |
|
5주 |
아날로그 Comparator를 이용한 음향센서 입력 |
ATmega2560에 내장된 아날로그 Comparator를 이용하여 음향을 감지 한다. |
|
6주 |
초음파 & LCD 제어 실습 |
초음파 센서의 특징을 이해하고 초음파 센서에서 측정한 거리 데이터를 환산하여 LCD에 출력 한다. |
|
7주 |
PWM 제어를 이용한 서보 모터 제어 |
서보모터를 동작 시키기 위한 제반 지식을 습득하고 PWM 제어를 이용하여 서보 모터의 각도를 제어 한다. |
|
8주 |
외부인터럽트를 이용한 엔코더 입력 |
외부 인터럽트 사용을 위한 레지스터 설정을 이해하고 이를 응용하여 모터 엔코더의 입력을 LCD로 출력 한다. |
|
9주 |
UART를 이용한 온도/습도/조도 입력 실습 |
ATmega2560에 실장된 UART를 이용하여 UBee430에서 출력하는 온도/습도/조도 센서값의 데이터를 처리 한다. |
|
10주 |
적외선 센서 입력 실습 |
적외선 센서를 이용하여 바닥의 라인 및 표시를 인식한다. |
|
11주 |
적외선 센서를 이용한 Line-following robot |
적외선 센서를 이용하여 Line-following robot를 구현 한다. |
|
12주 |
초음파 센서를 이용한 Obstacle Avoidance |
초음파센서를 이용하여 장애물 회피 알고리즘을 적용한 자율 주행 로봇을 응용 한다. |
|
13주 |
RF-Joystick를 이용한 원격 제어 |
UBee430 RF 모듈을 이용하여 무선으로 EMBOT-AVR를 제어하는 방법을 학습 한다. |
|
14주 |
PXA320 모듈의 Slave로 동작 |
PXA320 모듈의 명령을 받아 EMBOT을 제어하는 방법을 학습한다. |
|
15주 |
Image & Color 센서를 이용한 Color-tracking robot |
칼라를 인식하여 Tracking 하는 방법에 대하여 학습 한다. |